2022
1
Kovovýroba, Spotřební průmysl
35-45 KT
10s/ks
Cat. 250 - 300k EUR
Manipulace, Měření, Plnění, Montáž, Optická kontrola, Značení, Vážení, Paletizace
Fanuc, Keyence, Siemens, Festo, Schunk, Flexibowl
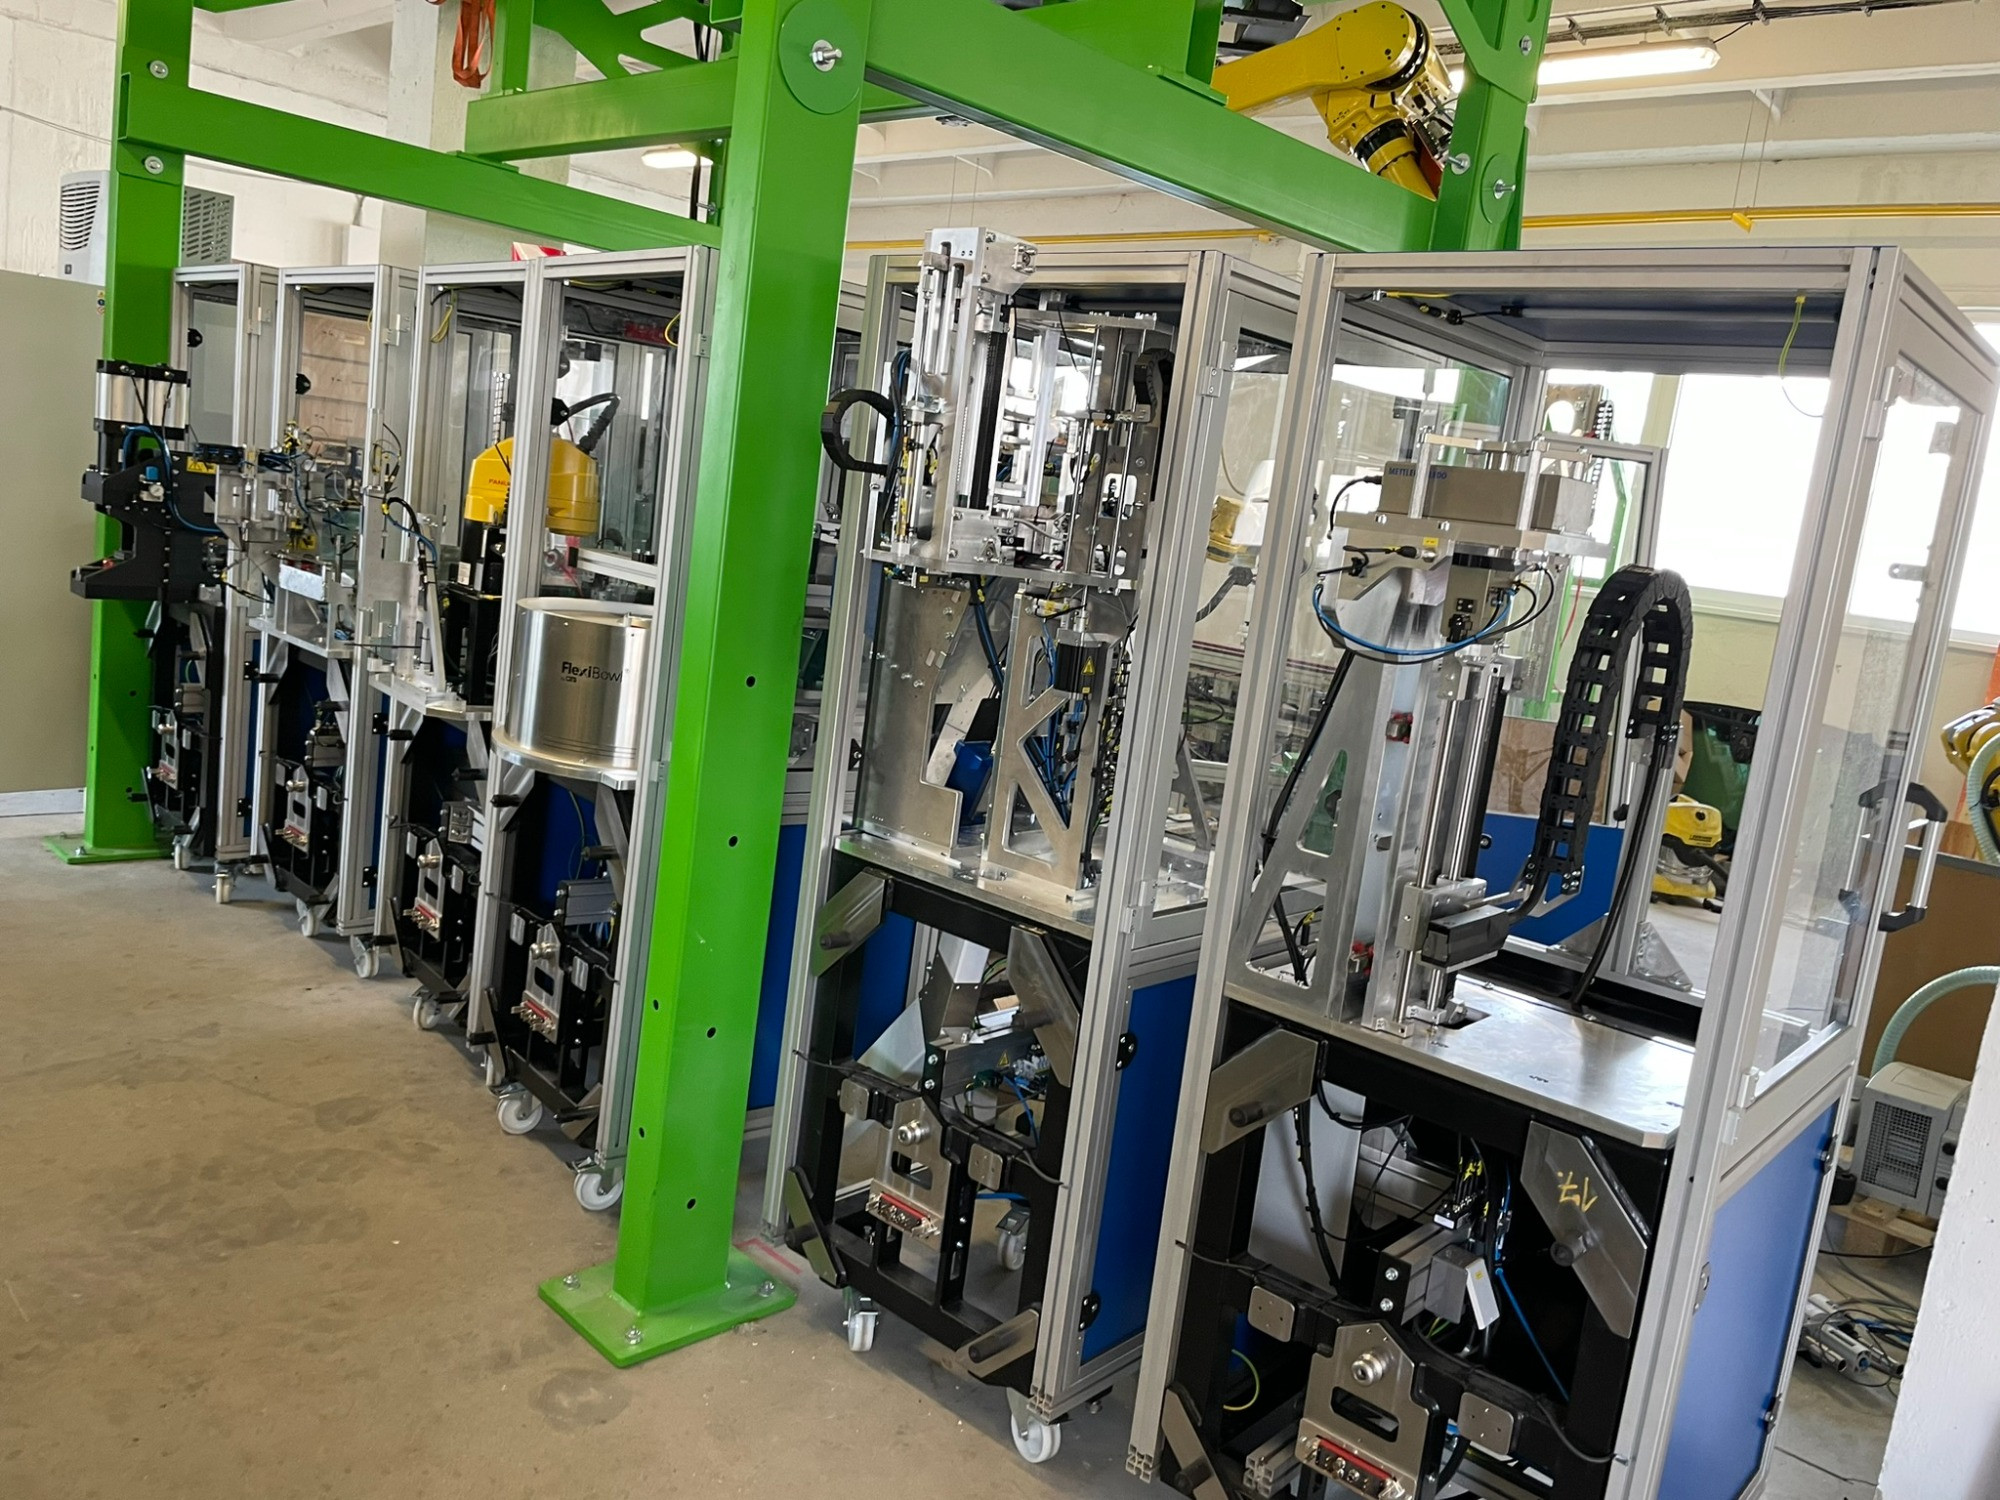
Zákazník se specializuje výrobu tlakových lahví do hasicích přístrojů. Vzhledem k charakteru výsledného produktu - součást hasicího přístroje je dbána maximální pozornost na 100% funkčnost zařízení. Vzhledem k enormnímu objemu výroby, požadavku na nulovou toleranci chyby produktu a nedostatatku pracovníků na trhu bylo přikročeno k plné automatizaci procesu. Vzhledem k modernizaci bezpečnostních norem zhodnotil zákazník reálné riziko změny výrobního procesu. Vzhledem k této potřebe v budoucnu reagovat na možné změny zvolil zákazník automatizaci formou HXG platformy, která mu umožní na změny reagovat lépe než jednoúčelový stroj.
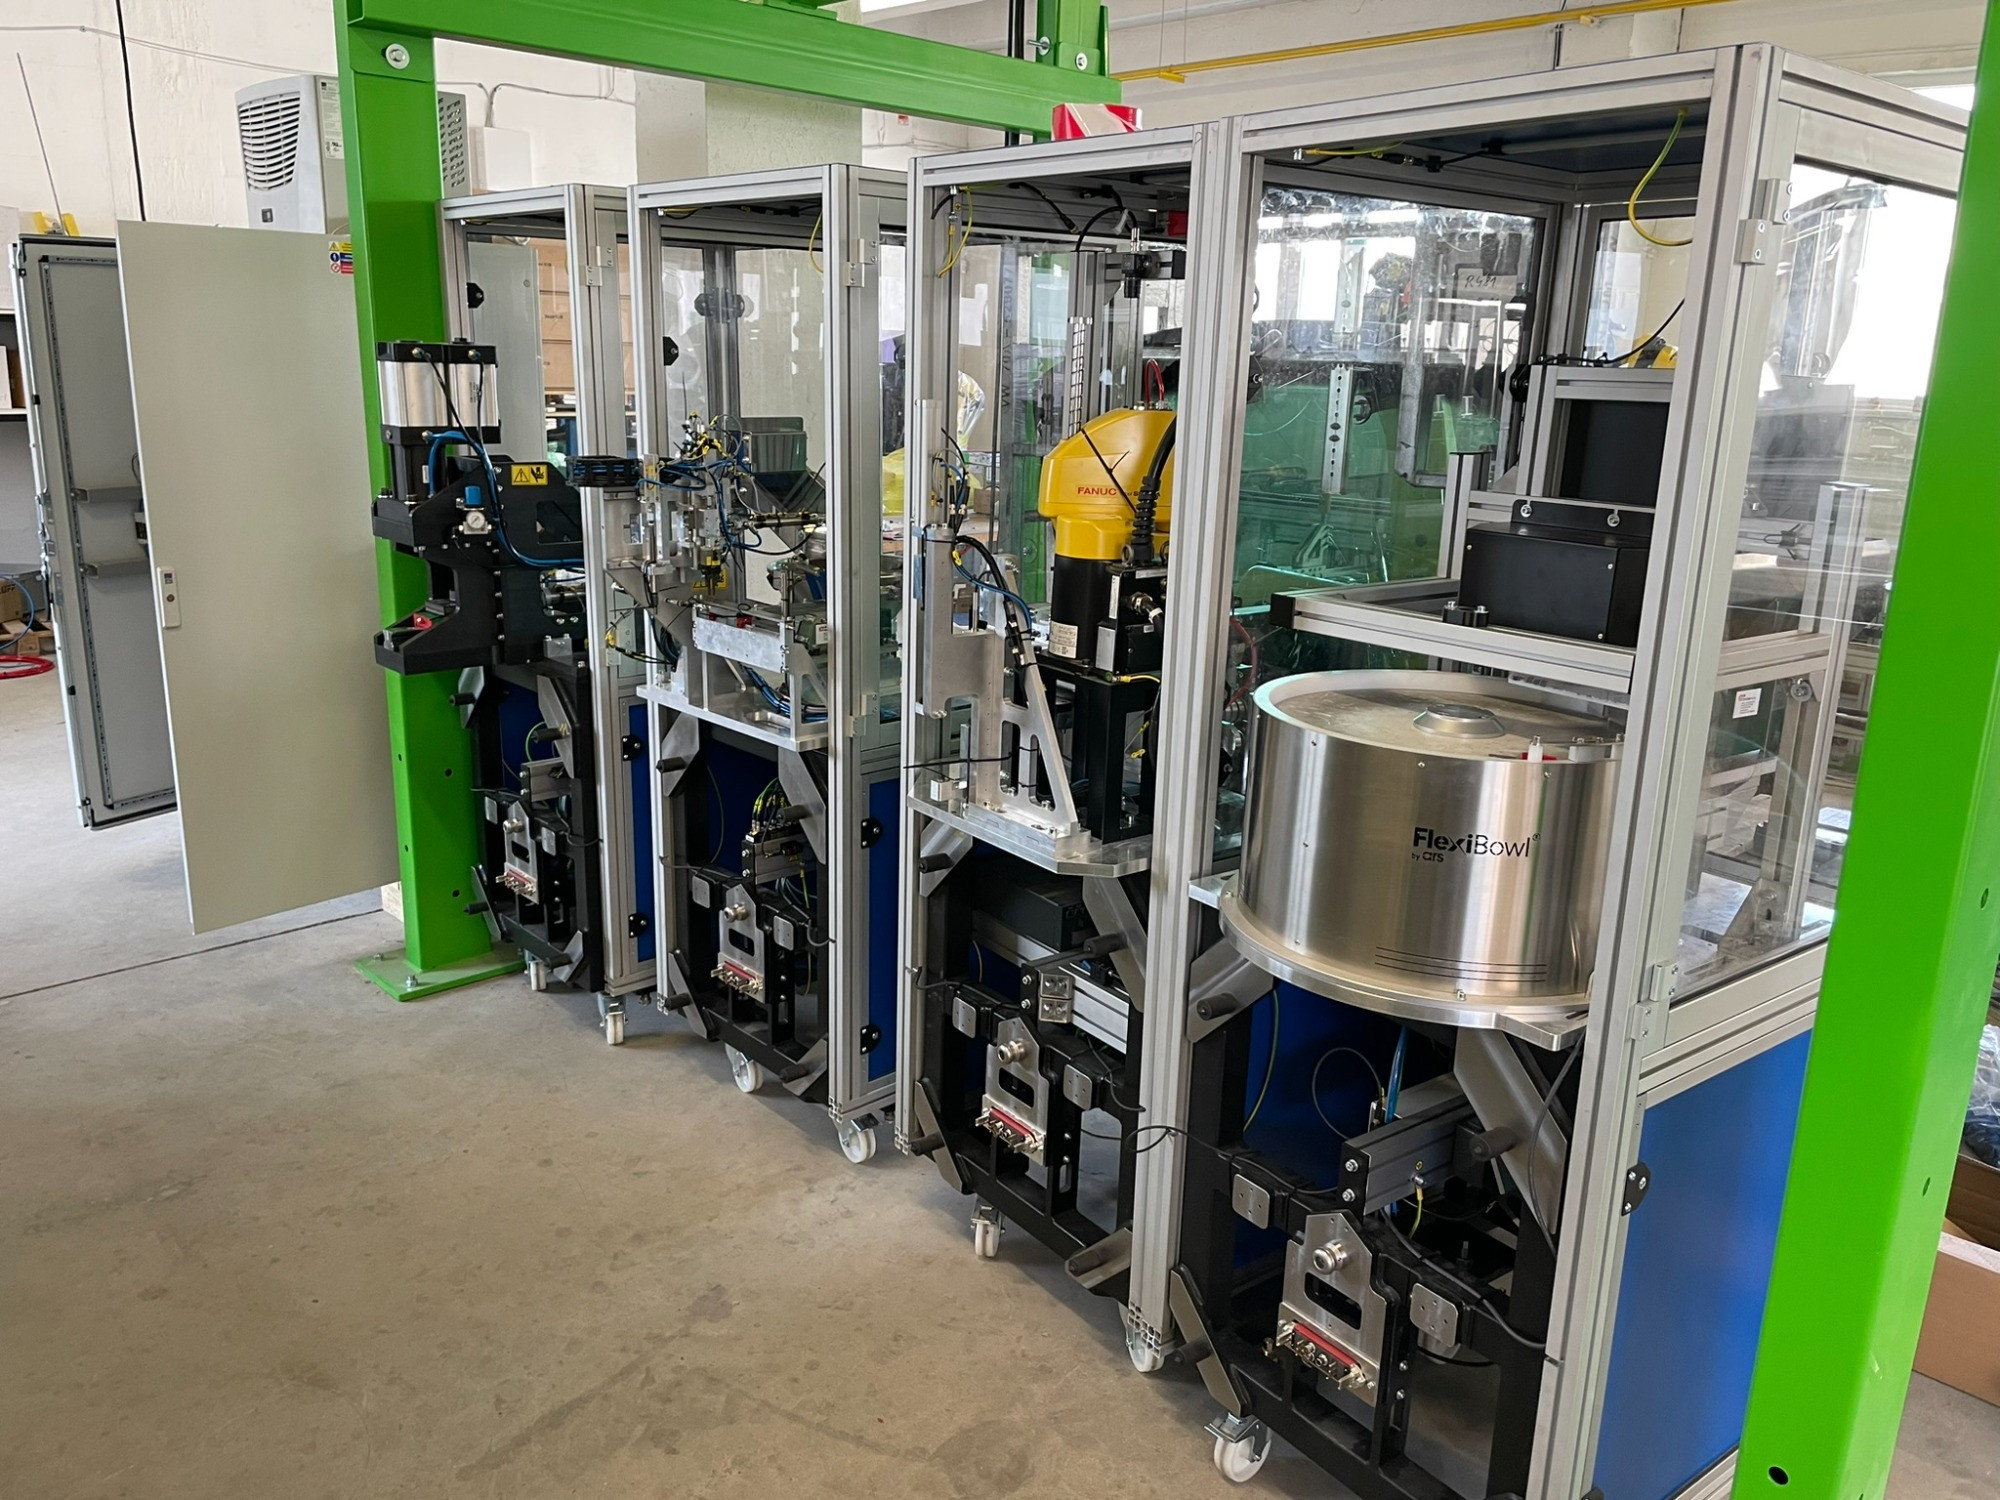
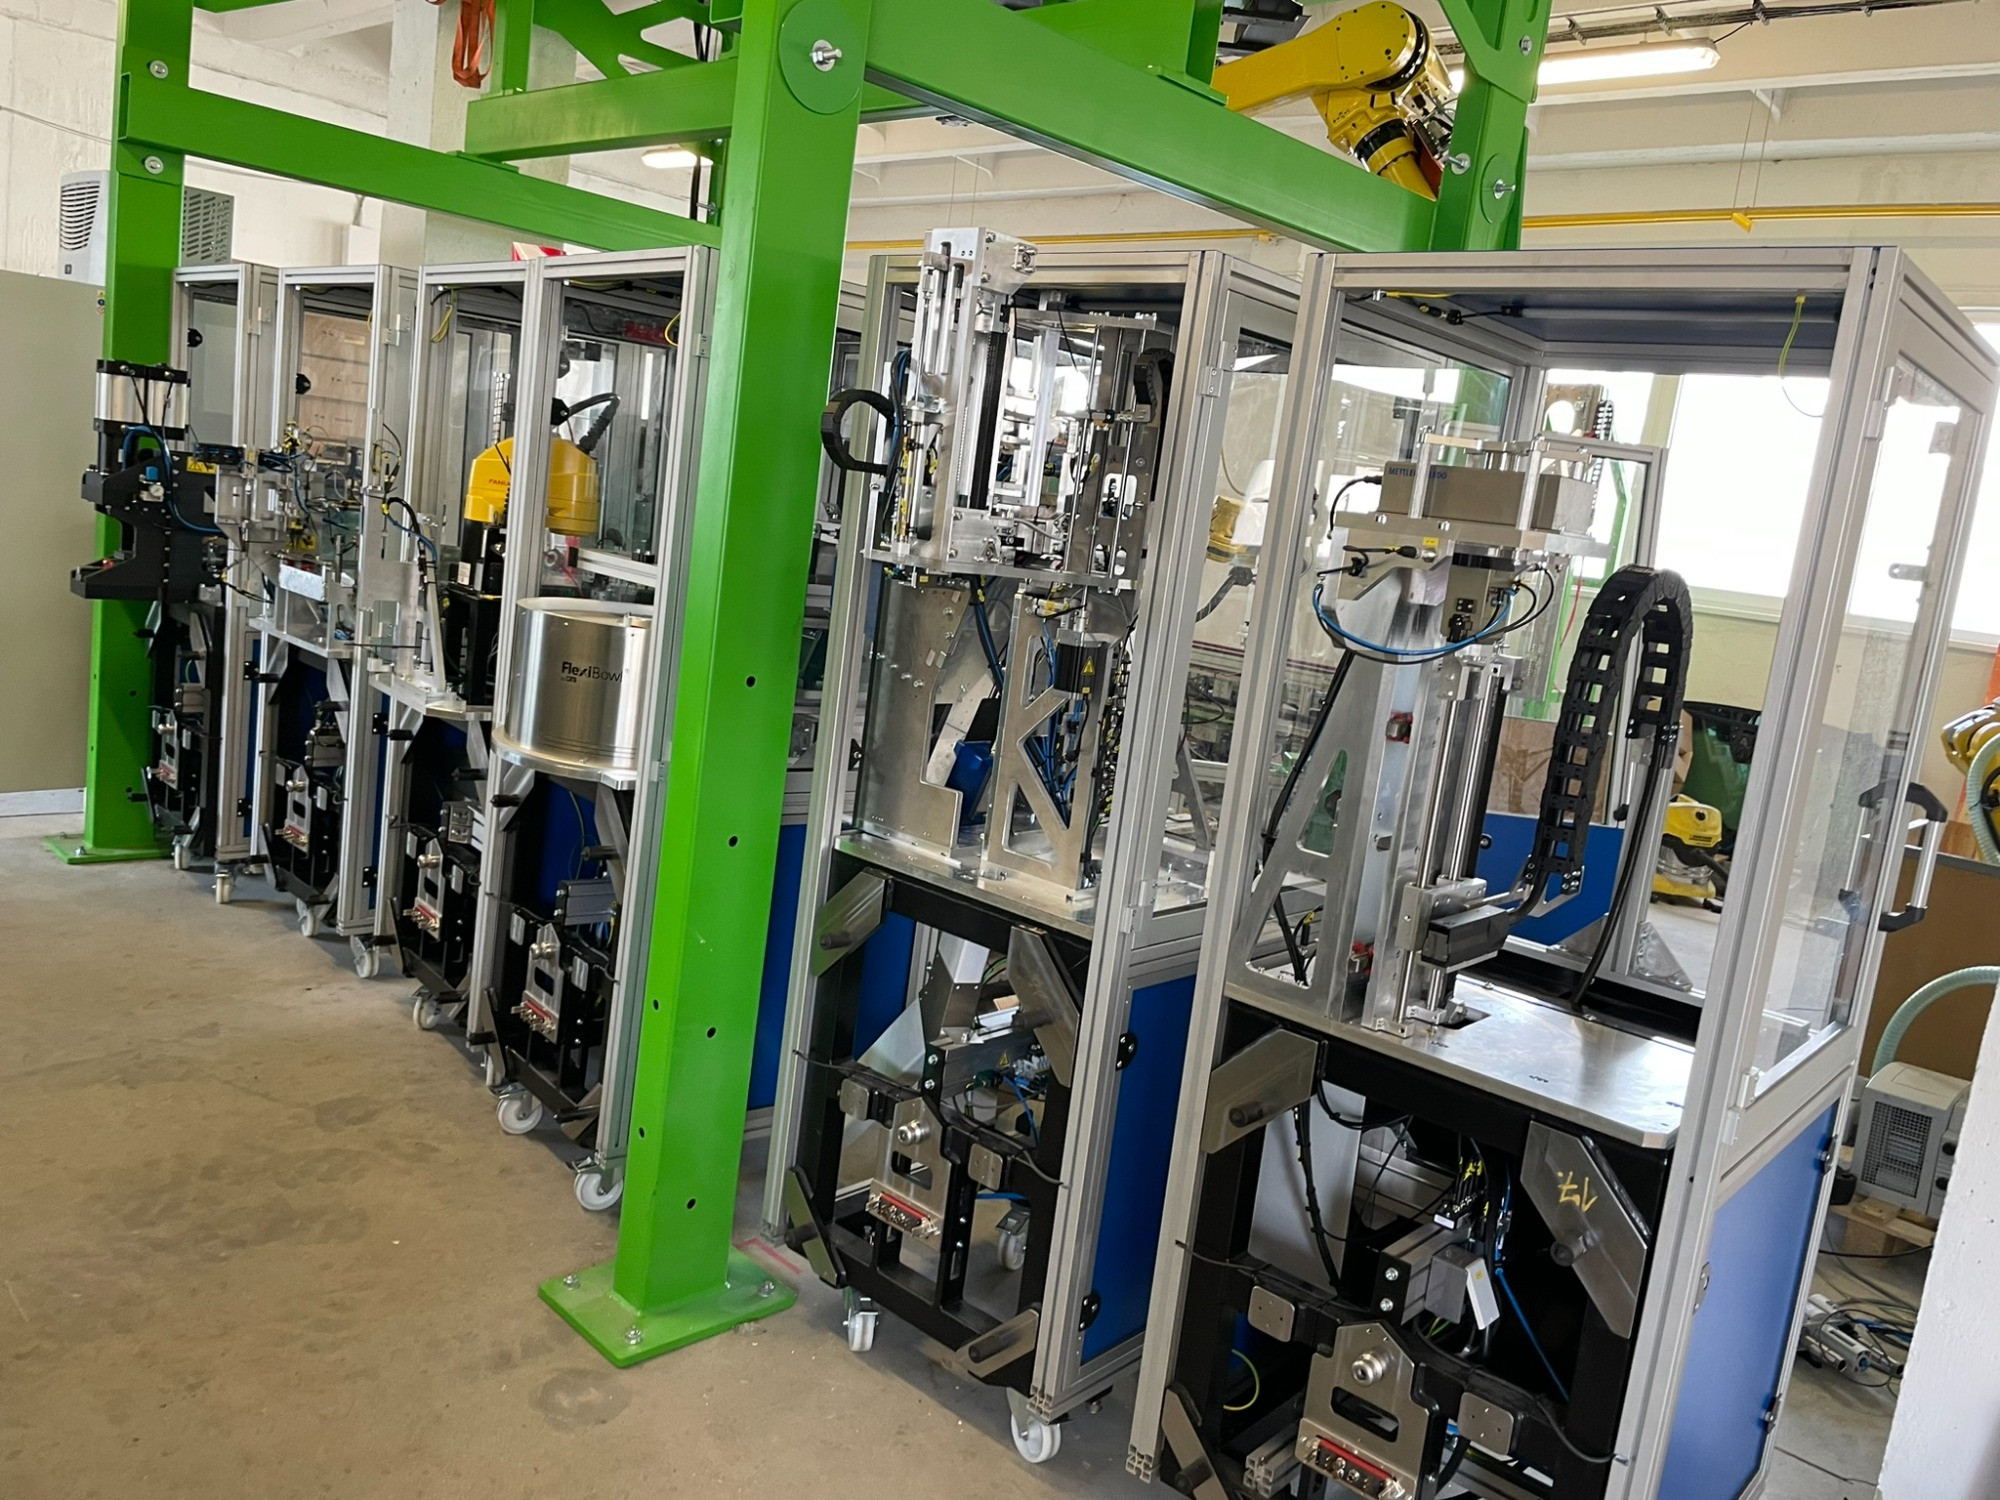
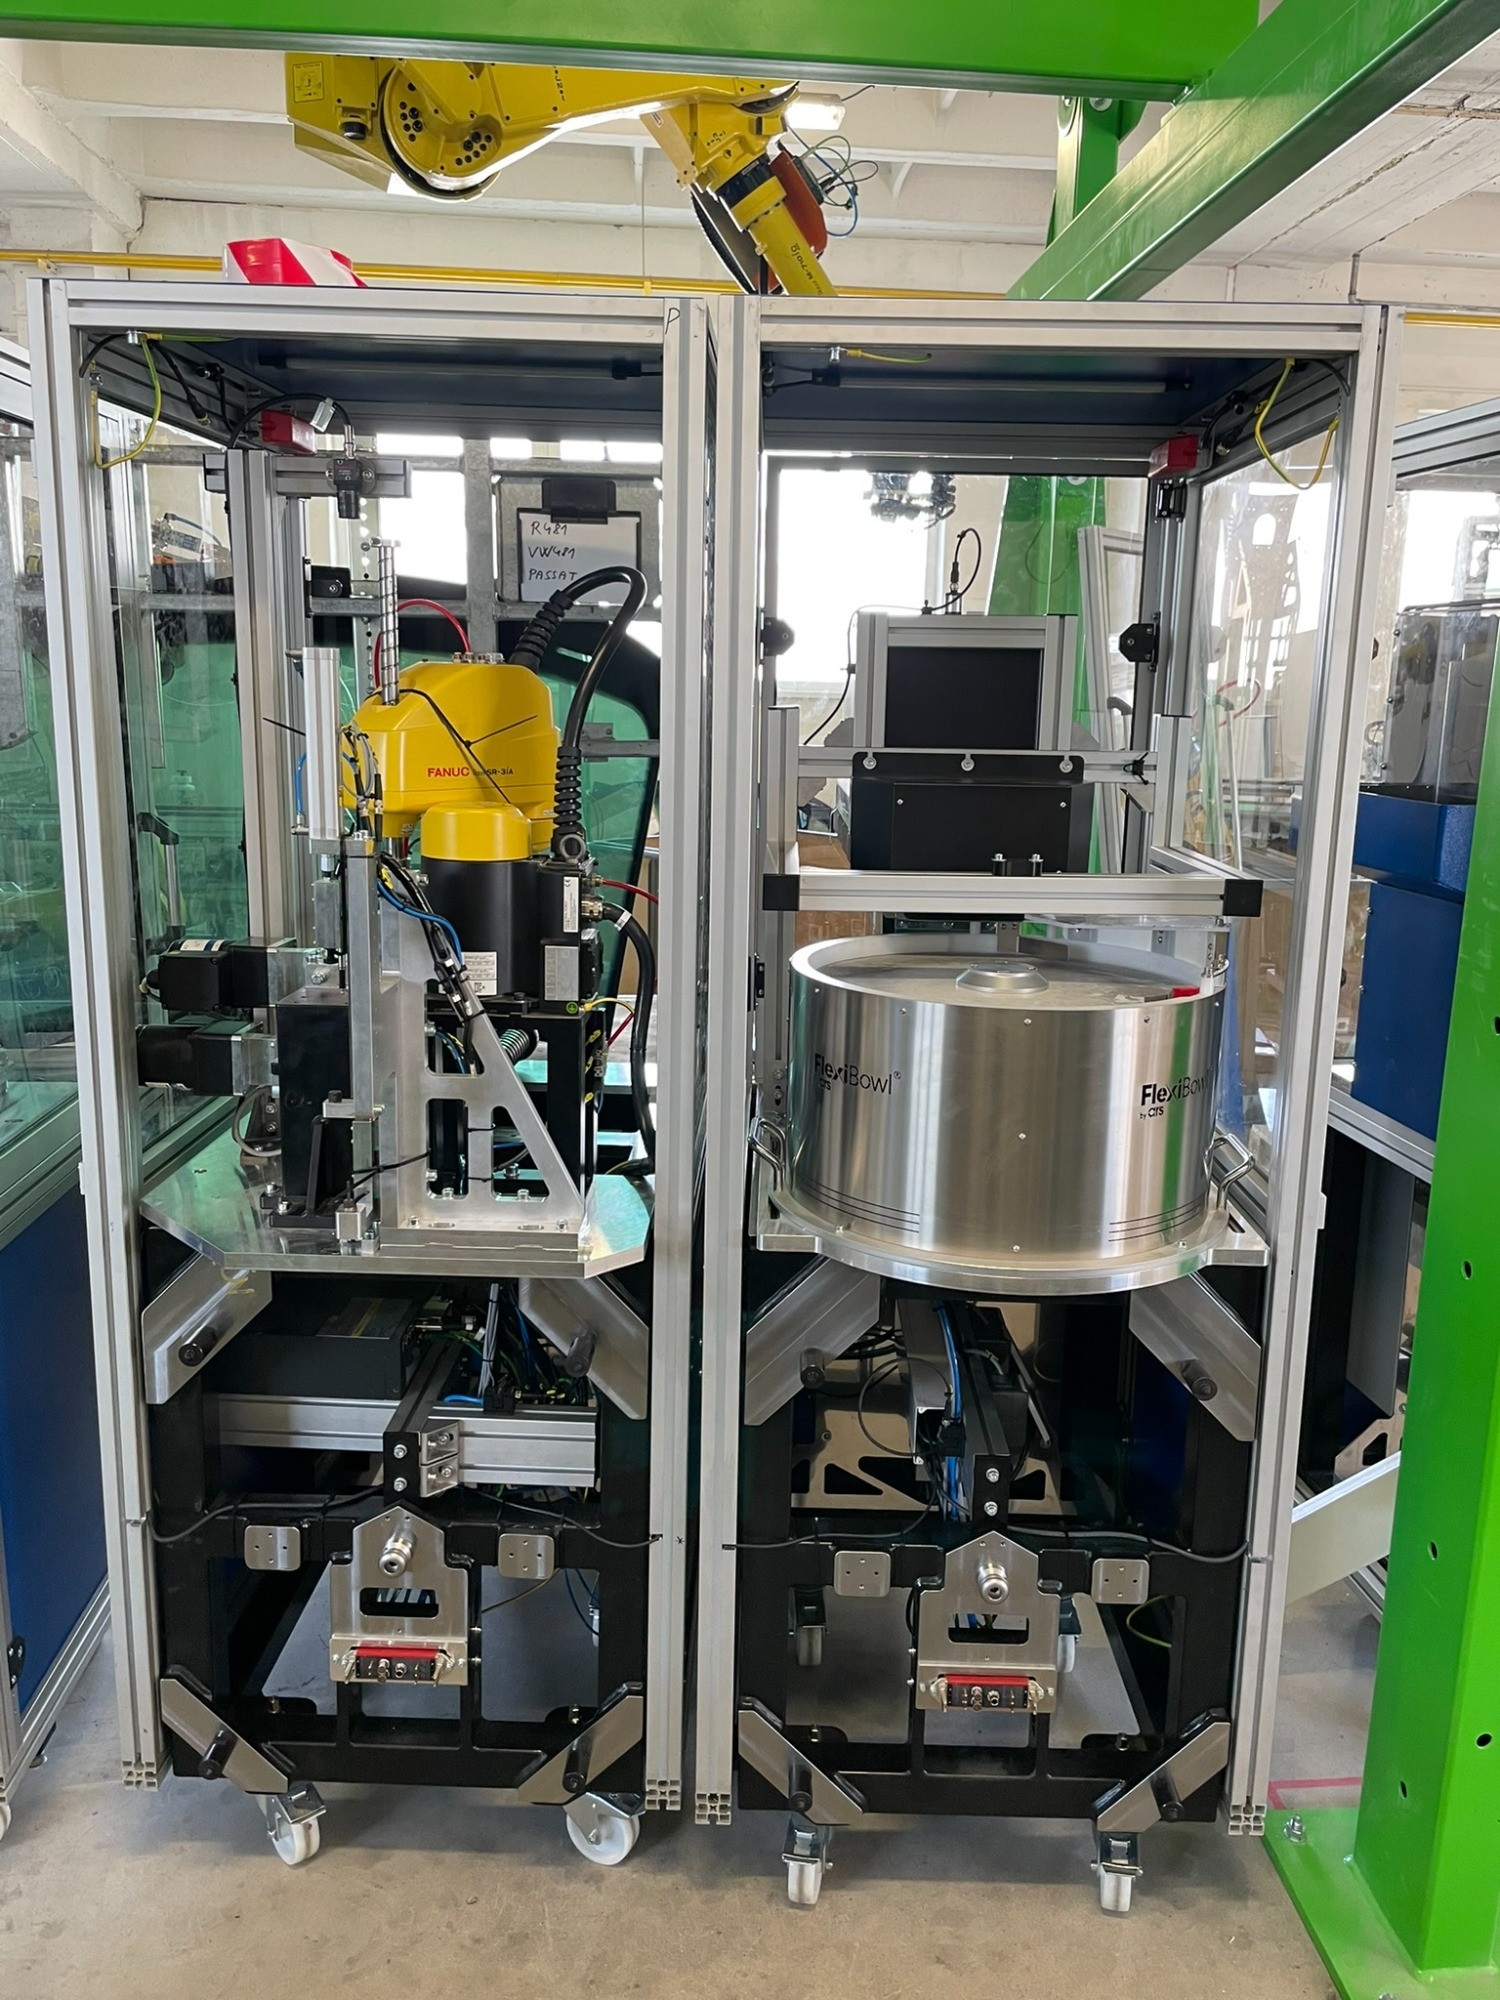
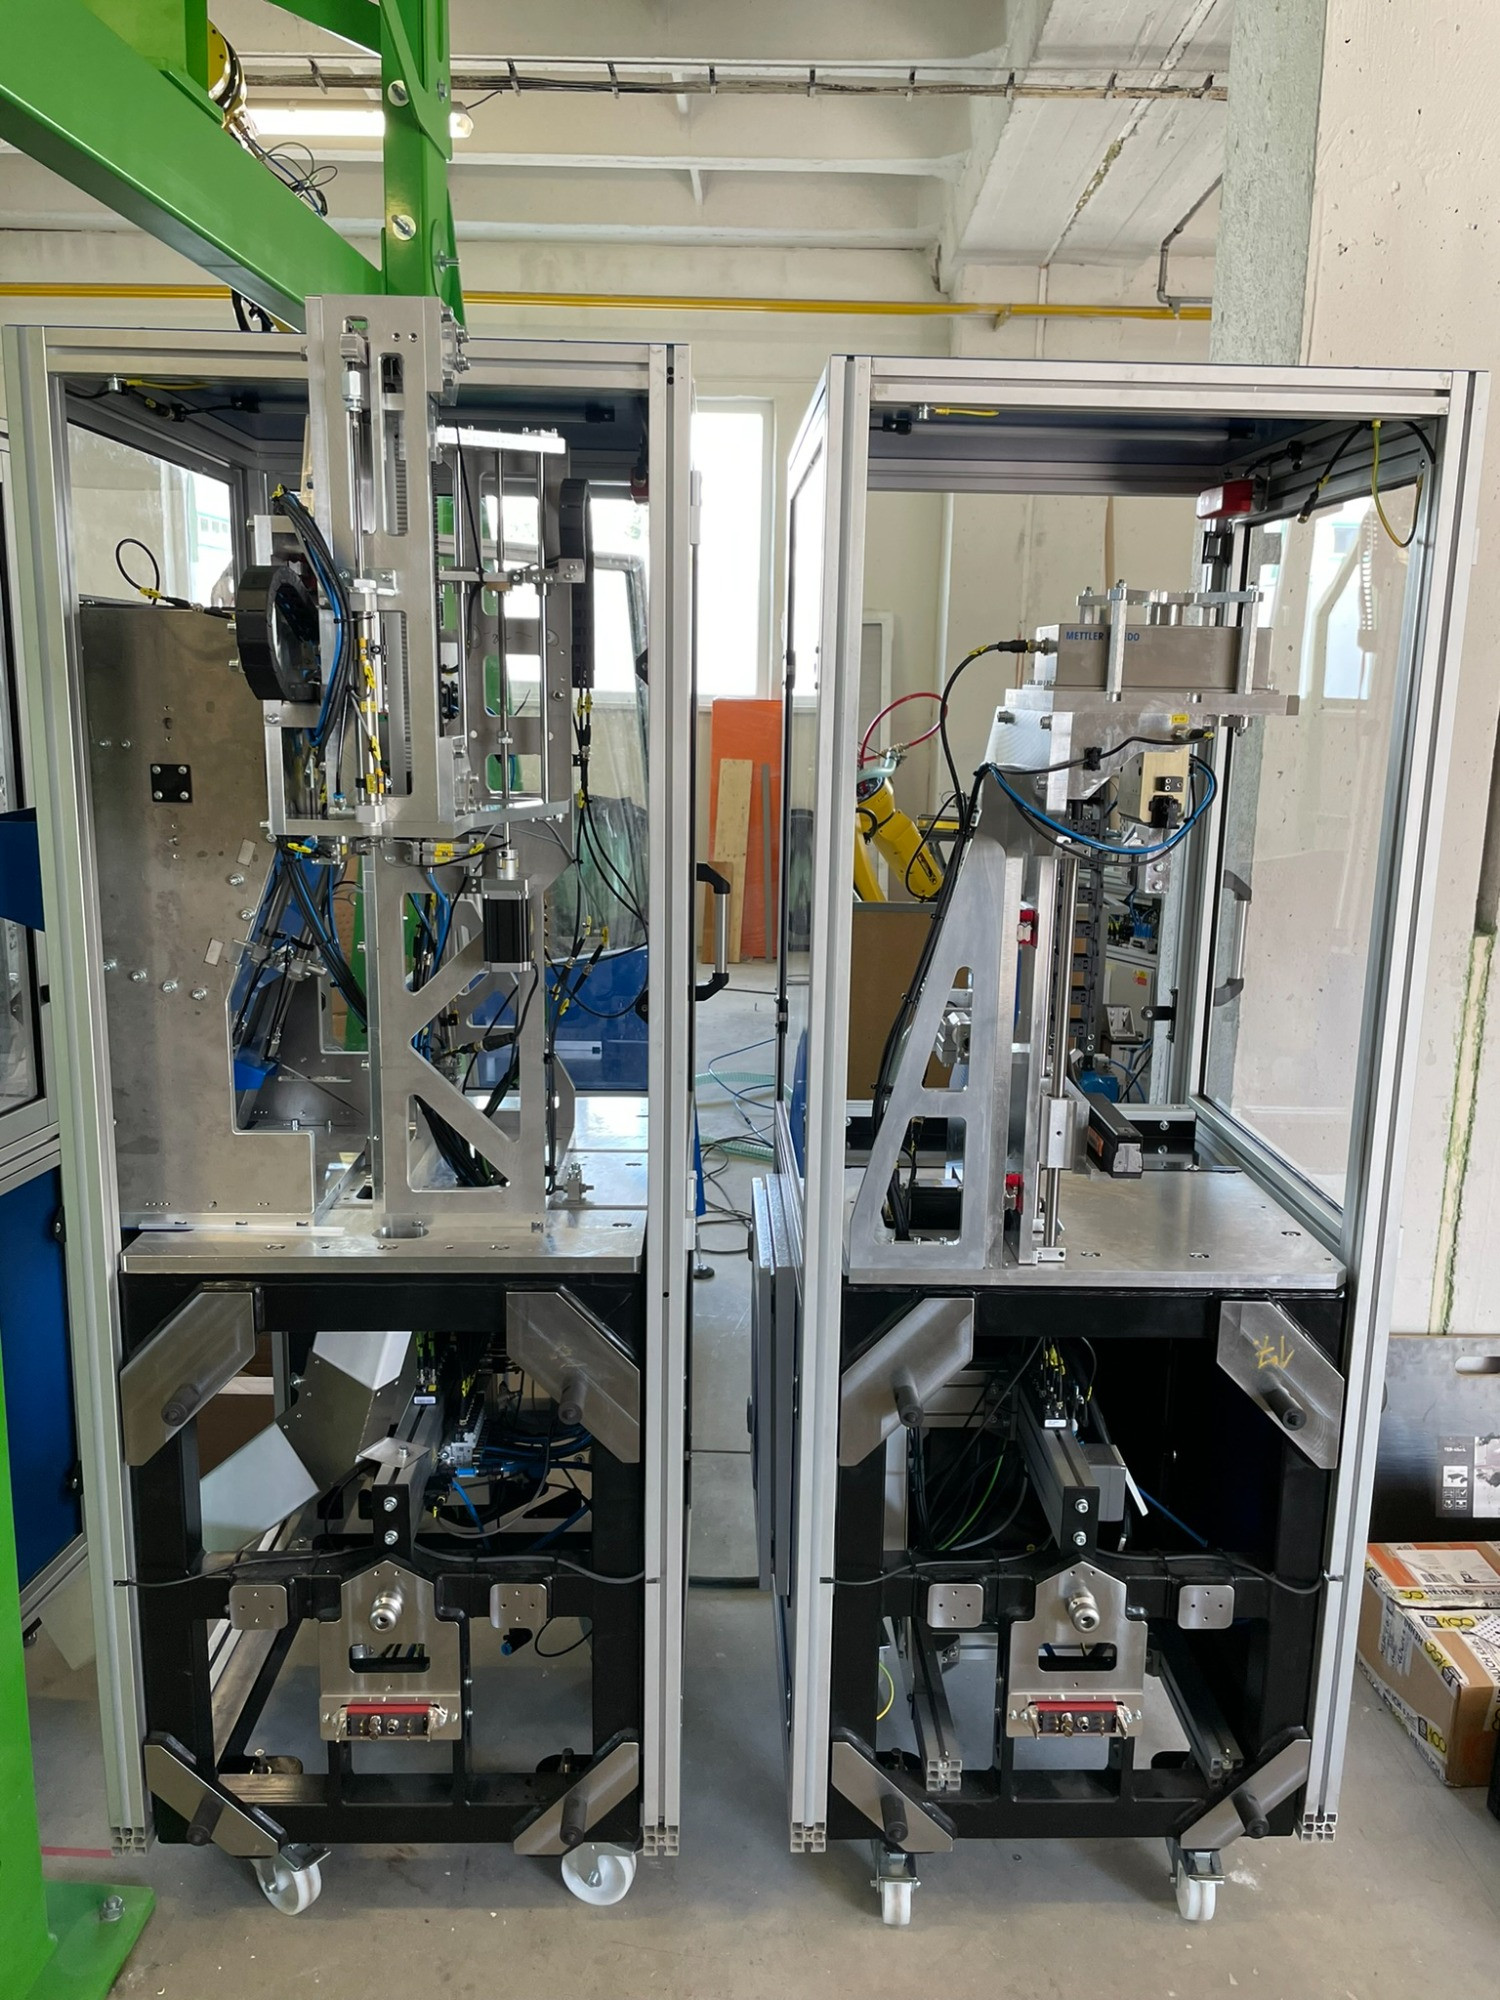
Předmětem realizace byl vývoj a dodávka zařízení pro plnění a popis tlakových lahví s hasivem a následnou montáží ventilu. Zařízení je koncipováno jako HXG napojené na HXG na automatickou montáž venitlu.
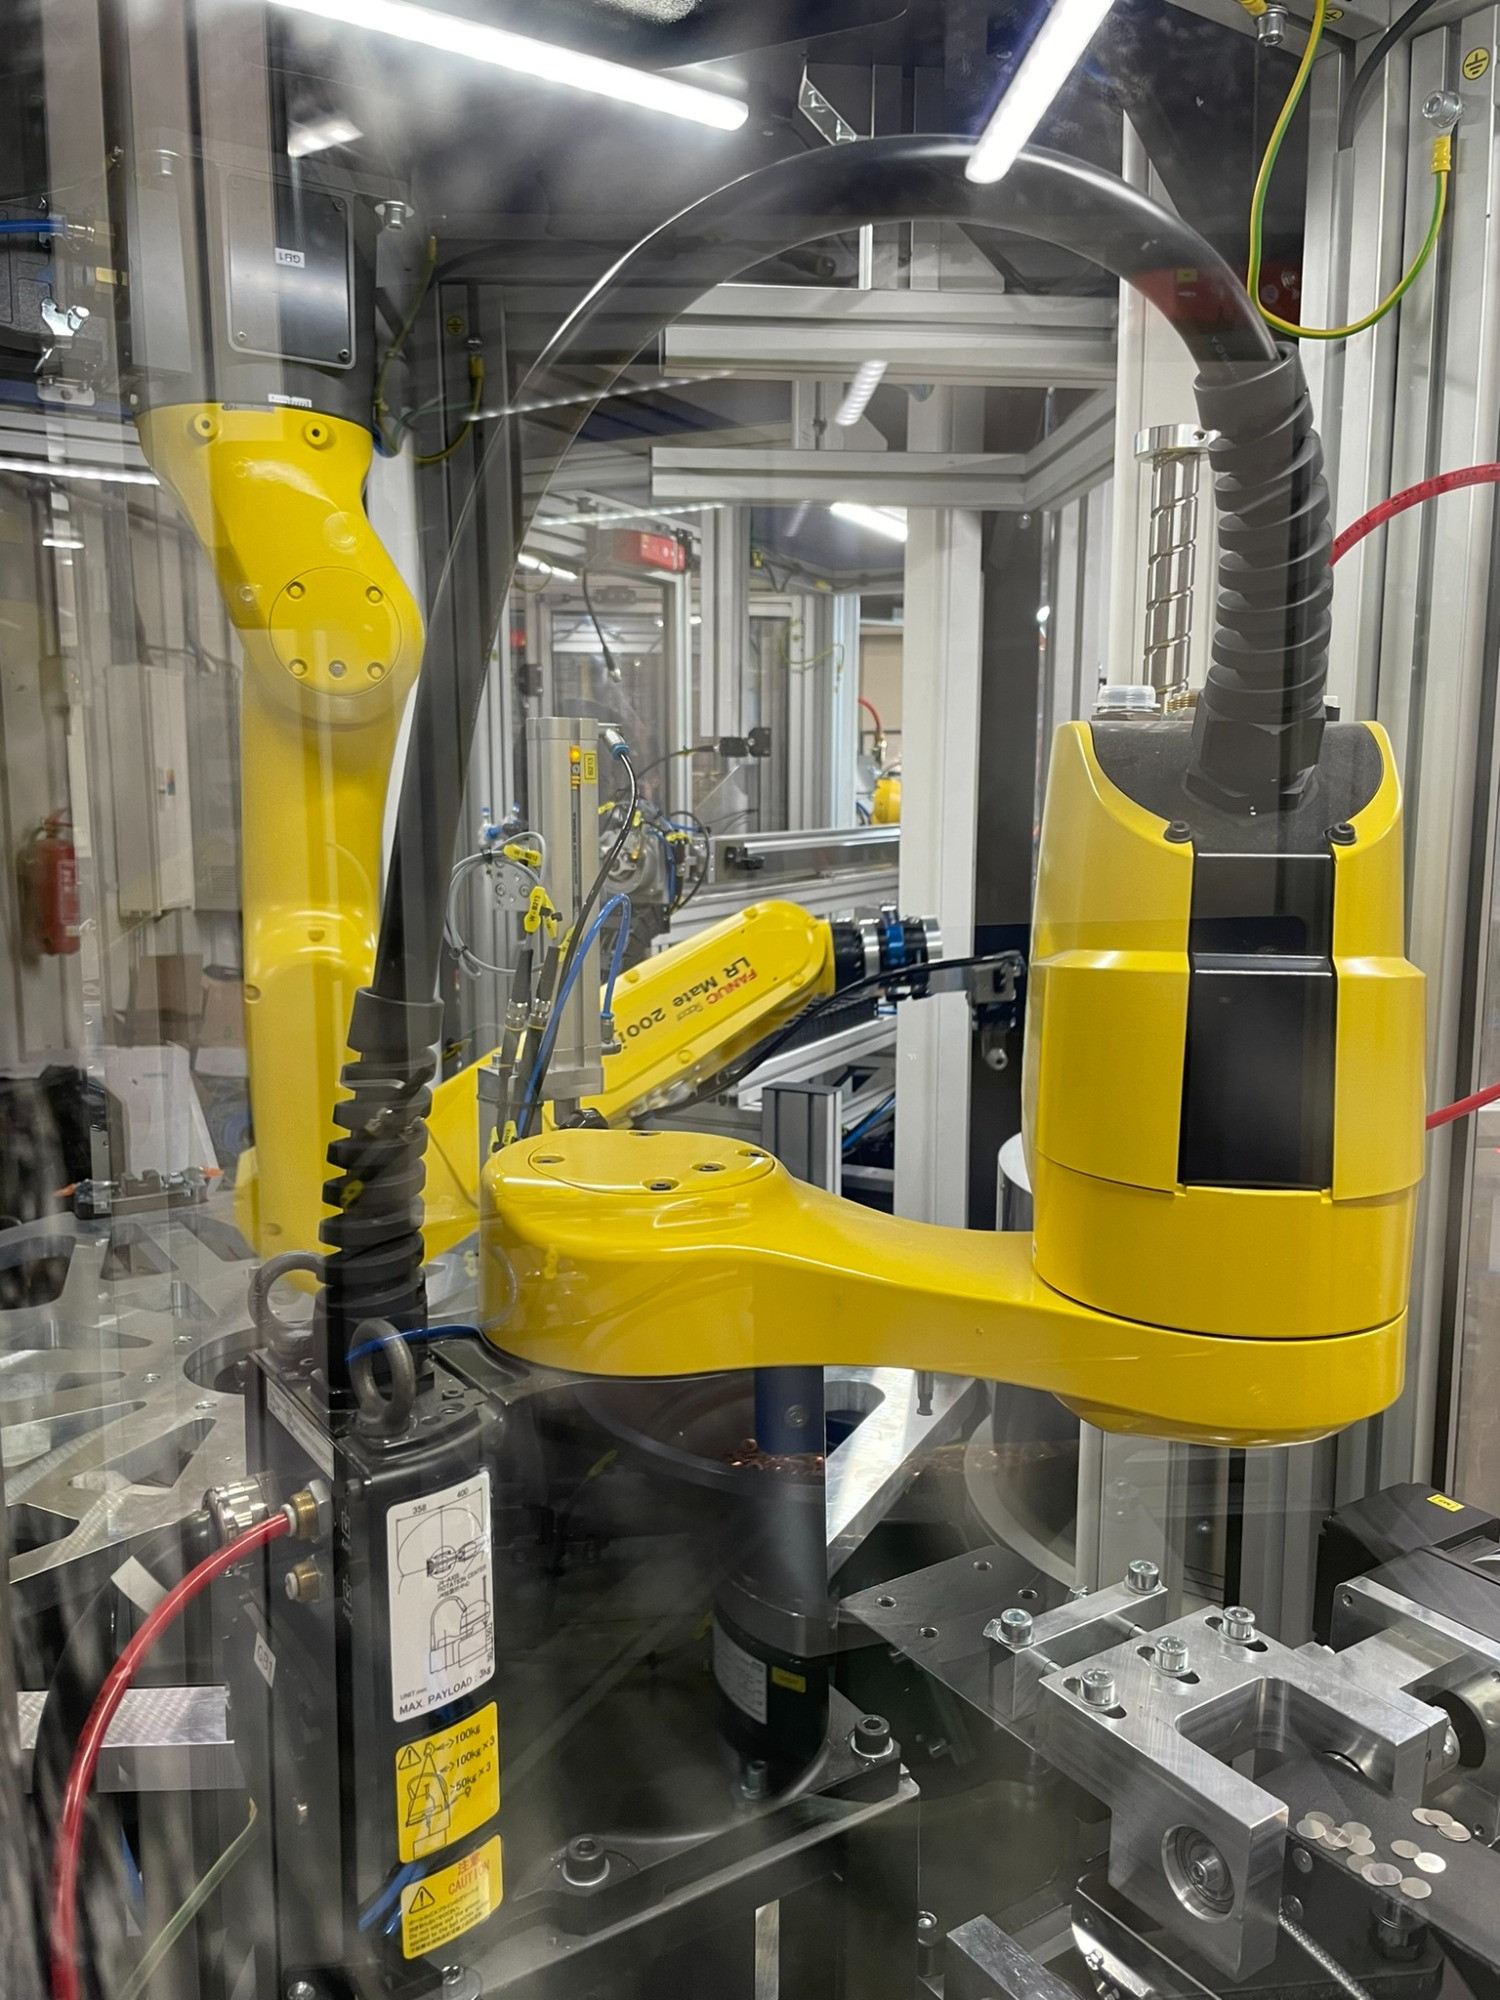
Vstup do HXG je řešen robotem se specializovaným gripperem, který odebírá dílce z přepravních boxů a zakládá je na vstup a na výstupu hotové dílce zakládá zpět do přepravních boxů.
Z hlediska potřeb zákazníka rychlé reakce na změny a širokého portfolia produktů bylo zařízení navrženo na platformě HXG - rekonfigurovatelná robotická platforma v konfiguraci:
Popis procesu:
Ať už hledáte dodavatele komplexní systémové integrace, konkrétní služby, nebo prostě jen potřebuje poradit.

Každý projekt je unikátní, všechny ale spojuje automatizace. Uděleje si představu o našich schopnostech, ať už jde o robotické aplikace, naši platformu HXG, kontrolní a jednoúčelová zařízení. Zautomatizujeme cokoliv.


Tato stránka je chráněna pomocí reCAPTCHA a platí na ni Zásady ochrany osobních údajů a Podmínky služby společnosti Google.
